なぜAtlasの新しいロボットハンドは4本指なのか?ボストン・ダイナミクスの産業用途に向けた設計上の取捨選択...
物体を掴むことから手の中で姿勢を調整することまで、ボストン・ダイナミクスは機械構造、力フィードバック、シミュレーション訓練を統合して設計し、Atlasをツールの使用や実際の作業現場への適応へと前進させている。
人型ロボット(ヒューマノイドロボット)の開発競争において、業界でよく見られる設計上の選択肢は、人間に酷似した5本指ハンドをロボットに搭載することだ。この直感は極めて理にかなっている。人間は優れた微細運動(ファインモーター)と粗大運動(グロスモーター)の技能を兼ね備えており、既存の多くのツールは人間の手に合わせて設計されているうえ、人間の操作はロボット学習の出発点となる豊富なデモンストレーションデータを提供するからだ。
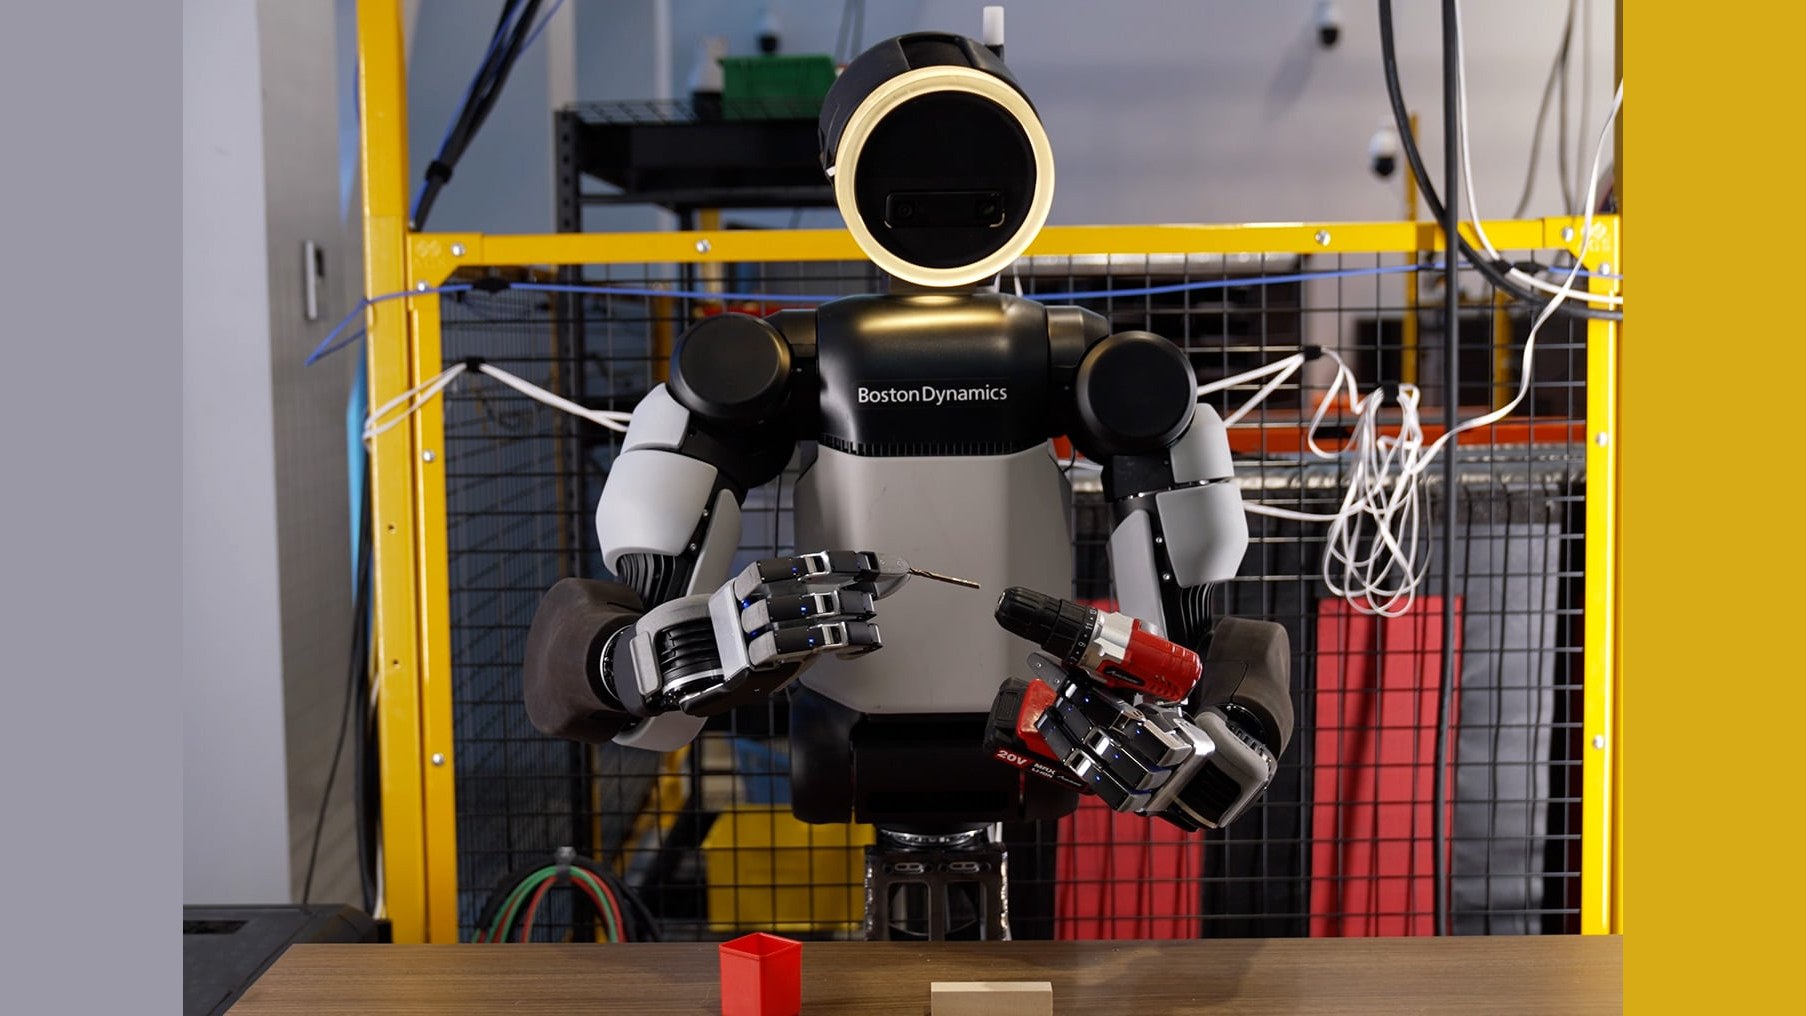
Atlasは、ボストン・ダイナミクス(Boston Dynamics)の人型ロボットである。次世代Atlasのために開発された器用なロボットハンド(デクスタラスハンド)は4本指設計を採用しており、一般的な人間の手よりわずかに大きく、平均的な力もやや強い。13の自由度(DOF)を備え、ロボットが物体を掴んだ後にその姿勢を調整できるようにすること、そしてツールを握りながらトリガーを引けるようにすることに重点が置かれている。
ボストン・ダイナミクスは技術記事と設計の振り返りの中で、実用的なロボットハンドの開発は理論上の能力を追求するだけにとどまらず、器用さ(デクスタリティ)、力、堅牢性・耐久性、コスト、保守性(メンテナンス性)、そしてセンシングの間で行われるエンジニアリング上のトレードオフであると指摘している。もし目標が産業や物流の現場に投入され、過酷な肉体作業に対応することであるなら、ロボットハンドは多様なタスクに対応すると同時に、堅牢で耐摩耗性に優れ、量産可能であるという要件を両立させなければならない。
指を1本減らすことで、どれほどの複雑さを削減できるか
ロボットハンドの設計初期、チーム内では5本目の指を実装すべきかどうかについて激しい議論が交わされた。
モジュール式のハードウェア設計という観点からは、小指を追加することは難しくなく、形態も人間の手により近づけることができる。しかし構想の初期段階で、チームは明確な答えのない数多くの形態の選択に直面していた。例えば、ロボットハンドを親指1本にするか2本にするか、小指を本当に残す必要があるのかどうかなどである。チームはシミュレーション、3Dプリントモデル、そして自ら試用することを通じてこれらの案を比較し、機能と複雑さのトレードオフを検討した。
自ら体験するプロセスにおいて、ボストン・ダイナミクスの最高技術責任者(CTO)であるZackは、チームメンバーに自分の小指と隣の指をテープで一緒に巻き付けて1日過ごし、実際にどのような作業ができなくなるかを観察するよう提案した。この実体験がチームの意思決定を後押しした。指を1本増やすことは、3つの自由度と3つのアクチュエータ(Actuator)を追加することを意味し、それに伴って体積、消費電力、コスト、そして潜在的な故障リスクが増大する。小指がもたらすわずかな器用さやタスク能力の向上は、3つの自由度を追加することによるエンジニアリング上の複雑さや体積の代償を正当化できるほどのものではなかったのだ。

「最良の部品とは、存在しない部品である」という考え方に基づき、チームは最終的に4本指の設計を採用した。自由度(DOF)とは、ロボットハンドが独立して制御できる運動方向のことである。新しいロボットハンドは合計13の自由度を備えている。対向する親指は人間の手に近い4つの自由度を持ち、残りの3本の指はそれぞれ3つの自由度を持つ(4 + 3 × 3 = 13)。その関節配置により、指を横に広げる動作(フィンガースプレイング/Finger Splaying)と指先の位置制御が可能になっている。
前世代のGR2は7自由度で、主に多様な物体を掴む(把持する)ために設計されていた。これに対し、現世代のGR3は13自由度に引き上げられ、物体を掴んだ後に続けて操作することへと重点が移されている。
この4本指の構成は、チームが重視する以下の中核的な器用な操作をカバーするのに十分である:
- 指間のスライドと対向つまみ(ピンチ):親指の指先が残りの3本の指の長さおよび幅に沿ってスライドでき、どの指とも器用に対向してつまむことができる。
- 3指把持(トライポダル・グラスプ/Tripodal Grasp):親指と他の2本の指が連携して安定した把持を形成し、一定の力を維持しながらも物体を微調整できる。
- 手内での姿勢調整と滑り回復:手の中でワークピースの向きを直接調整でき、把持中にわずかな滑りが発生しても動的に調整して回復できる。
- ツールの保持とトリガー操作:ツールのハンドルをしっかりと保持しながら、スイッチやトリガーを引くことができる(電動ドリル、電動ドライバー、ディスクグラインダー、エア釘打機、溶接トーチなど)。
チームは、物体を持ちながらその向きを調整する「手内リオリエンテーション(手内向き直し)」のデモンストレーションを選択した。この種の動作は、ツールを使用したり部品を組み立てたりする作業の代表的なものだからだ。現在これらのタスクを通じて手の操作を習熟させているのは、長期的なツール操作や組み立てスキルの基礎を築くためである。
精細な動作をこなしつつ、重量物や衝突にも耐える
産業や物流の過酷な現場環境において、ロボットハンドは精細な操作を行うだけでなく、負荷の高い肉体作業にも耐えなければならない。ボストン・ダイナミクスはそのために、実用的な作業を見据えた駆動方式を構築した:
1. 関節の完全密閉パッケージングとアクチュエータ形式の統一
このハンドは、力を強めるためにやたらと大型化するわけにはいかない。Atlasは人間向けに設計された道具を扱い、人間が作業できるスペースに手を伸ばす必要があるからだ。大きめの人間の手のサイズを維持することは、人間のデモンストレーション動作とのギャップを縮めることにもつながる。その代償として、アクチュエータを限られた容積の中に収めなければならない。
手全体の13の自由度すべてに同一形式のアクチュエータを採用し、関節部でダイレクト駆動(Direct Actuation)を実現している。すべてのアクチュエータはAtlasの胴体と同様に完全に密閉パッケージ化されており、関節をまたぐ破損しやすいケーブル配線は存在しない。アクチュエータ形式の統一と外部露出ケーブルのない設計は、将来的にロボットハンドを低コストで信頼性の高い大規模製造および保守を可能にすることを意図している。
2. 前世代と同等の高負荷可搬力を維持
新しいロボットハンドのサイズは一般的な人間の手よりわずかに大きく、平均的な力もやや強い。採用されたいくつかの独自の駆動技術のおかげで、新しいロボットハンドは器用さを向上させながらも、前世代のグリッパーと同等の力を維持している。ボストン・ダイナミクスは、中身が詰まった100ポンド(約45kg以上)を超える小型冷蔵庫の運搬をロボット全体の負荷の例として挙げ、新しいハンドがAtlas本体の100ポンド以上の可搬能力と協調し、過酷なタスクにおける重量ツールの操作や重量物の運搬に必要な力要求を満たせることを示している。
3. バックドライバビリティ(逆駆動性)と衝撃保護
産業作業において、手は頻繁に強い衝撃に遭遇する。ボストン・ダイナミクスはアクチュエータのバックドライバビリティ(Backdrivability/逆駆動性)と力制御の透明性を機体全体のコアコンセプトとしている:
- 衝撃への追従・逃げ(衝撃緩和):指が外部から激しい衝撃を受けた際、優れた逆駆動性を備えた関節は外力を受けてスムーズに加速・後退して力を逃がすことができる。高慣性や高摩擦のトランスミッションと比較して、この柔軟な追従動作はギアボックスが衝撃で損傷するリスクを大幅に低減する。
- 固有受容感覚(プロプリオセプション/Proprioception):固有受容感覚とは生物学の用語に由来し、自らの身体や筋肉が空間内でどの位置にあり、どのような運動状態にあり、どれだけの外力を受けているかをシステムが感知する能力を指す。駆動機構の透明性が高いため、環境から指にかかる外力を固有受容感覚によって直接捉えることができ、ロボットが環境に加える動作もダイレクトに伝達される。
- 触覚センシングによる補完:固有受容感覚を補完するものとして、開発チームはロボットハンドの指先と掌の表面に高密度の圧力触覚センサーを密に配置しており、微細な接触イベントや圧力分布の変化を捉えることに特化させている。
なぜ人間のデモンストレーションだけでは不十分なのか:シミュレーションと強化学習の融合
人間の操作を直接模倣することは、ロボットの操作スキルを訓練するうえで重要な足がかりとなる。現在データ収集を拡大する有効な手段の1つが、グローブや汎用マニピュレーションインターフェース(UMI)などのウェアラブルデバイスの活用である。こうしたデバイスは十分に直感的で、人間の実演者が自然にタスクを遂行できるうえ、接触イベントや圧力分布の急速な調整といった重要な信号を捉えるセンサーを備えている。さらに、新しいロボットハンドが人間の手に近い形態を維持していることで、人間のデモンストレーションデータとの形態的・動作的なギャップを最小限に抑えることもできる。大規模な人間のデモンストレーションは、操作が行われる際の複雑な視覚的コンテキストをロボットに学習させるのに特に適している。
しかしボストン・ダイナミクスは、直接的な模倣には限界があると指摘する。ウェアラブルデバイスによって記録された接触および圧力データは、物理的インタラクションの直感を事前学習するうえで非常に価値があるものの、それらは依然として「プロキシ信号(Proxy Signals/代理信号)」にとどまり、器用なロボットハンドのアクチュエータを制御する高速な動作信号へと直接変換することはできない。迅速で機敏な精緻な操作は、その基盤において高頻度の閉ループ制御と力調整に大きく依存しているのだ。
ボストン・ダイナミクスはこれを、人型ロボットの全身制御アプローチになぞらえている。ロボットの全身の動的挙動は通常、全身コントローラー上に配置され、バランスの維持、つまずいた時のリカバリーステップ、重力補償、自己衝突防止、外部からの押し出し力の相殺といった高ダイナミックな応答を処理する役割を担う。ボストン・ダイナミクスの技術ロードマップにおいて、こうした全身コントローラーはまさにシミュレーション環境における強化学習(RL)を通じて訓練されてきた。チームは、手の器用な操作においても、シミュレーション環境での強化学習が同様に不可欠な中核手段であると主張している。
| 学習素材 | ロボットが何を学ぶのを助けるか | なお解決が必要な課題 |
|---|---|---|
| 人間の操作デモンストレーション | 操作の視覚的シーン、ならびに接触や圧力変化の手がかり | 人間の記録信号とロボットのアクチュエータ動作との差異 |
| シミュレーション強化学習 | 変動する物理条件下での高速閉ループ制御の訓練 | シミュレーション内の動力学を実機へと転移(シム・トゥ・リアル)させること |
強化学習を効果的に機能させ、合成データの生成を支えるために、ボストン・ダイナミクスはハードウェアから制御に至るまで高精度シミュレーションを中心目標に据え、シミュレーションとハードウェアの双方向の整合を強調している:
- 運動学(キネマティクス)モデリング:リンクの位置や関節の配置を含む、ロボットハンドの幾何学的構造を明確に定義する。
- 動力学(ダイナミクス)モデリング:摩擦力、関節が発揮できるトルク、トランスミッションのバックラッシュを綿密にモデル化する。モーター回転時に内部磁極が不均一な抵抗を引き起こす「コギング(Cogging/コギングトルク)」に対して、チームは制御アルゴリズムを通じて摩擦とコギングを補償し、システムが動力学的に高精度シミュレーションしやすくなるようにした。
- 接触動力学(コンタクトダイナミクス):ロボットハンドと環境との間の接触インタラクションをモデリングする。
これに基づき、チームはシミュレーション内にドメインランダム化(Domain Randomization)を導入し、訓練中にモータートルク曲線、表面摩擦係数、物体の幾何学的形状、タスクにおける外部からの外乱をランダムに変化させることで、ポリシーが単一の理想的な条件に過適合しないようにしている。
ボストン・ダイナミクスが公表した実際の進捗状況によれば、シミュレーション内でドメインランダム化を組み合わせて訓練を行うことで、チームは動的タスクにおいて実機への有望な転移効果を初期段階として確認した。これらの初期動的タスクにおいて、実機上では高頻度のアクチュエータ固有受容感覚フィードバックのみに依存している。チームはこの訓練アプローチの規模をさらに拡大し続けている。
ツールが、信頼性の高い手にさらなる作業を可能にさせる
手の設計には常にトレードオフがつきものであり、真の意味で完全に汎用的な「万能の手」は現実的ではない。どのような設計であっても、あるタスクには適していても別のタスクには適さない。対象物の表面を傷つけないように柔らかい指が求められることもあれば、より大きな力をかけるためにペンチのように硬い指が必要とされることもある。ピンセットのように小さな指先で繊細につまむ必要がある場合もあれば、クランプのように広い接触面でしっかりと把持することが求められる場合もある。
人間の手もまた、この法則に当てはまる。古代ギリシャの哲学者アリストテレスはかつて、人間の手を「道具の道具」と呼んだ。それ自体は既成の専用ツールではないが、あらゆる種類のツールを操ることで無限の可能性を解き放つことができる。ツールは能力の増幅器(フォースマルチプライヤー)としての役割を果たす。
現代の産業界において、剛性部品のピック&プレースなどのタスクは専用ソリューションによって効率的に自動化されている。しかしこれらは多くの場合、厳格に管理された特定のワーク供給姿勢(パートプレゼンテーション/Part Presentation)や、特定の部品に合わせてカスタマイズされた専用治具・専用ステーションに大きく依存している。人型ロボットの真の価値は、汎用性と柔軟性にある。もし人型ロボットを配備するのに依然として専用の治具、エンドエフェクター、専用ワークセルをカスタム設計しなければならないとすれば、本来の汎用性の価値は損なわれてしまう。
既存の自動化がまだカバーできていない領域に目を向けると、器用な操作へのニーズは一層顕著である。こうした人間の手作業は、複雑なシーンに数多く関わっている。例えば、棚、クレート(木箱)、ビン、スロット、収納トレイ、あるいは乱雑に積み上げられた山からばら積みの部品をピッキングすること、ワークの組み立て、変形しやすい柔軟なケーブルの取り扱い、そして何よりも重要な「ツールの使用」である。
したがって、人型ロボットにおける究極の汎用マニピュレーターとは、過度に複雑な手の構造を追い求めることではなく、それ自体が信頼性に優れ、ツールを自在に使いこなせる手である。各種ツールを確実に保持しトリガーを引くことができる能力こそが、ボストン・ダイナミクスのチームがハードウェアとアルゴリズムのトレードオフにおいて最も重視し、汎用的な物理作業に向けて推進し続けている中核的な方向性なのである。