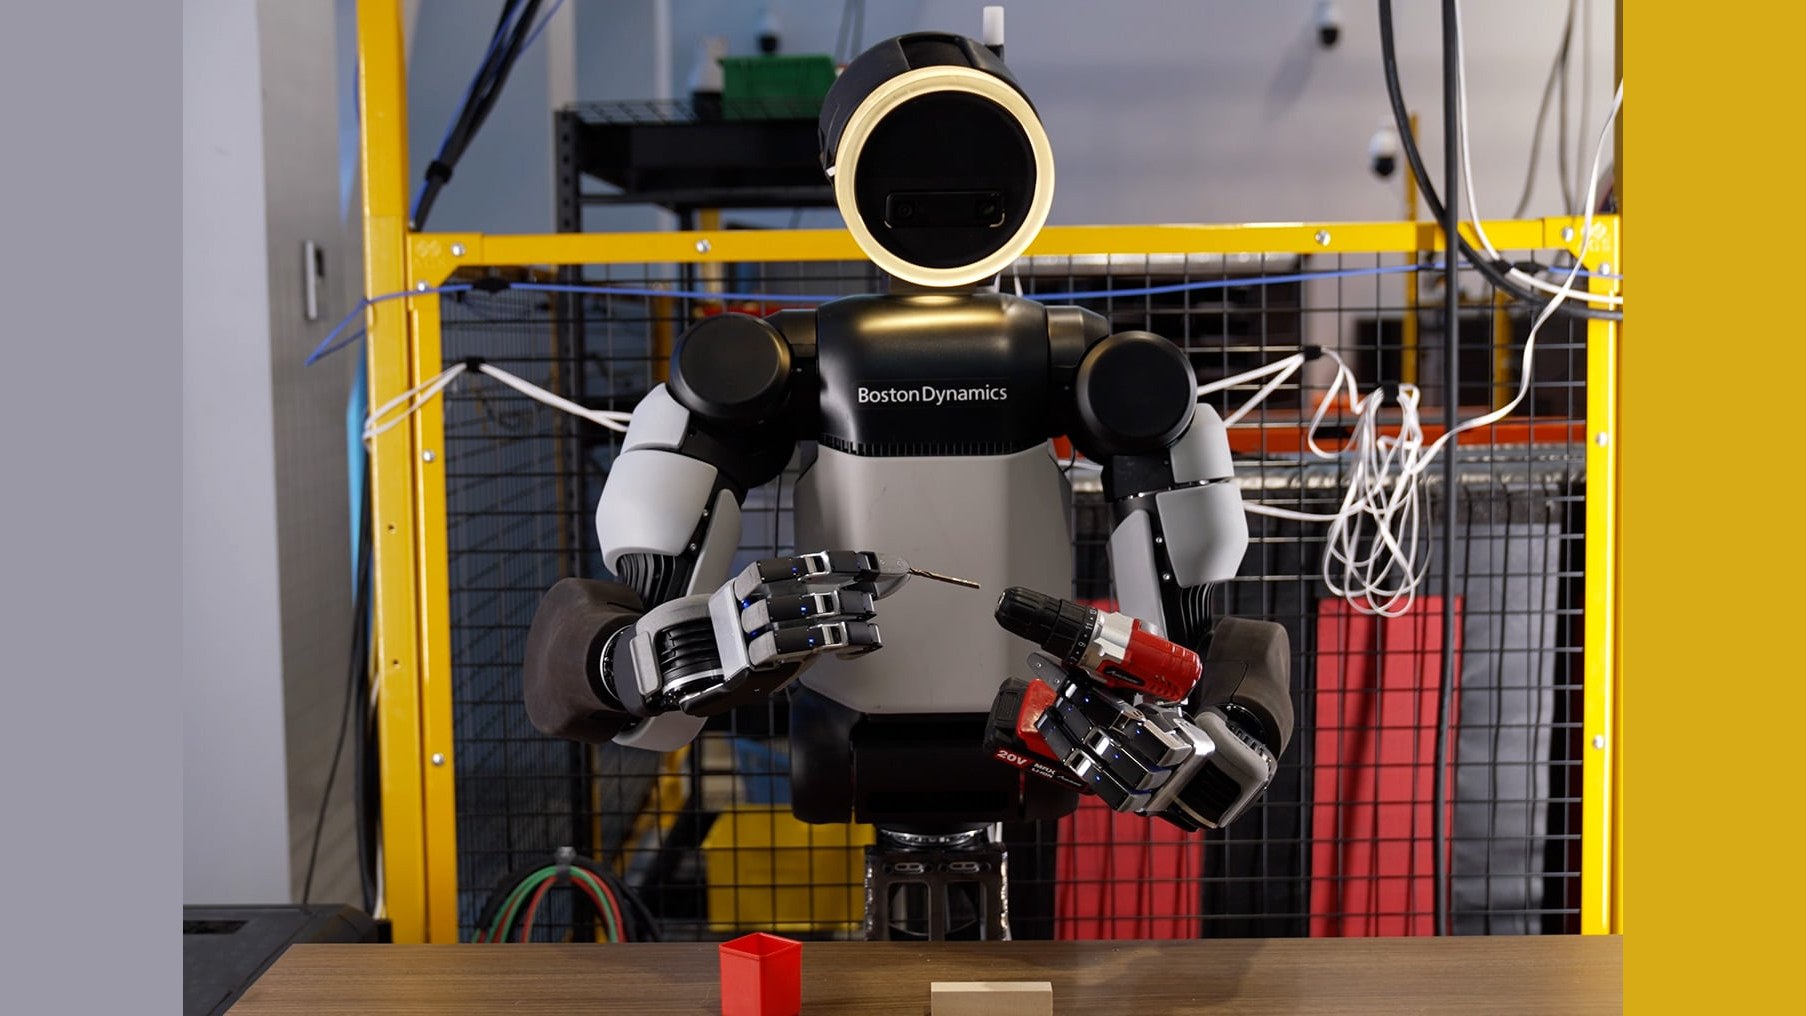
为什么 Atlas 的新机器手只有四根手指?波士顿动力的工业取舍...
从抓住物体到在手里调整姿态,波士顿动力把机械结构、力反馈和仿真训练放在一起设计,让 Atlas 朝着使用工具、适应真实工位迈进。
在这场人形机器人的竞速中,常见的行业设计选择是给机器人装上一只高度贴近人手的五指手。这个直觉很合常理:人类兼具出色的精细与粗大运动技能,现有许多工具都围绕人手设计,人类操作也为机器人学习提供了大量可作为起点的演示数据。
Atlas 是波士顿动力的人形机器人。它的新一代机械手 GR3,尺寸略大于普通人手,平均力量也略强,基本情况可以概括为:
- 四根手指:一根对置大拇指加三根长指,没有小拇指。
- 13 个自由度,上一代为 7 个:也就是能独立控制的运动方向更多;大拇指有 4 个自由度,其他三根手指各有 3 个。
- 抓住以后还能操作:可以在手里调整物体朝向,用三指抓握稳住并移动物体,也能握住工具的同时扣动扳机。
- 指尖和手掌都有压力触觉传感器:帮助感知细微接触;执行器提供的本体感知则反馈手指的位置、运动和受力。
- 关节能在外力下退让:受到冲击时顺势移动,降低齿轮箱损坏的风险。
- 直接驱动,统一执行器类型:13 个自由度采用同一种执行器类型,执行器完全封闭,没有脆弱线缆跨越关节。
- 配合整机完成重载任务:官方用搬运重逾 100 磅(约 45 公斤以上)、装满物品的小冰箱举例;这是 Atlas 整机的负载语境,不能当作单手载荷参数。
波士顿动力在一篇技术长文与设计复盘中指出,实用机械手的研发远不止追求理论能力,而是一场在灵巧性、力量、坚固耐用、成本、可维修性与传感之间的工程取舍。如果目标是进入工业与物流现场应对严苛的体力工作,机械手必须在满足多样化任务的同时,兼顾坚固耐磨与可规模量产的要求。
少一根手指,能省下多少复杂度
机械手设计初期,团队内部曾就到底要不要做第五根手指产生过激烈讨论。
从模块化硬件设计来说,增加小拇指并不困难,也能让形态更接近人手。但在方案探索初期,团队面临许多没有明确答案的构型抉择,比如机械手究竟该设计为一个拇指还是两个拇指、到底需不需要保留小拇指等。团队用仿真、3D 打印模型和亲自试用来比较这些方案,在功能和复杂度之间做取舍。
在切身体验环节,波士顿动力首席技术官(CTO)Zack 提议团队成员用胶带把自己的小拇指和相邻手指绑在一起体验一天,并观察到底有哪些事情无法完成。这种亲身体验帮助团队做出了取舍:多一根手指意味着要增加 3 个自由度与 3 个执行器,伴随而来的是额外的体积、功耗、成本以及潜在损坏概率;小拇指所能带来的额外灵巧度与任务能力,不足以抵消增加 3 个自由度带来的工程复杂度与体积代价。

秉持“最好的零件就是没有零件”的思路,团队最终确定了四指方案。所谓自由度,可以理解为机械手能独立控制的运动方向。新机械手共有 13 个自由度:对置大拇指拥有更接近人手形态的 4 个自由度,其余三根手指各占 3 个自由度(4 + 3 × 3 = 13),其关节配置允许手指侧向张开(Finger Splaying)并控制指尖的位置。
上一代 GR2 有 7 个自由度,主要为抓住多种物体而设计;这一代 GR3 提升到 13 个自由度,重点转向抓住以后继续操作物体。
这种四指配置足以覆盖团队重视的核心灵巧操作:
- 指间滑动与对捏:大拇指指尖可以沿其余三根手指的长度和宽度滑动,并能与任意一根手指完成灵巧对捏;
- 三指抓握(Tripodal Grasp):拇指与另外两指配合形成稳定抓取,在保持一定力量的同时依然能够调整物体;
- 手内重定位与滑移恢复:工件在手中可直接调整朝向,并在抓握发生微小滑动时动态调整恢复;
- 工具握持与触发:在牢固握持工具手柄的同时扣动开关或扳机(如电钻、手持电批、角磨机、气钉枪和焊接喷枪)。
团队选择演示“手内重定向”,也就是拿着物体时调整它的朝向,因为这类动作对使用工具和把零件装配到一起都有代表性。眼下用这些任务练好手部操作,是在为长期的工具与装配技能打基础。
能做精细动作,也要扛住重物和碰撞
在工业与物流严苛的现场环境中,机械手既要完成精细操作,也要承受重体力作业。波士顿动力为此构建了面向实用作业的驱动方案:
1. 关节完全封闭封装,统一执行器类型
这只手不能为了增加力量就越做越大:Atlas 要使用为人设计的物品,还要伸进人能操作的空间。保持大号人手的尺寸,也能缩小它与人类演示动作的差异;代价是执行器必须装进有限的体积里。
全手 13 个自由度全部采用同一种执行器类型,在关节处实现直接驱动(Direct Actuation)。所有执行器与 Atlas 躯干一样采用完全封闭封装,没有脆弱的线缆跨越关节。统一执行器类型与无外露线缆的设计,旨在支持机械手未来能够以低成本实现可靠的大规模制造与维护。
2. 维持与上一代相近的重载力量
新机械手的尺寸略大于普通人手,平均力量也略强。得益于采用的几项独特驱动技术,新机械手在提升灵活度的同时,保持了与上一代抓夹相仿的力量。波士顿动力以搬运重逾 100 磅(约 45 公斤以上)、装满物品的小冰箱作为整机负载例证,说明新手能够配合 Atlas 躯干自身百磅以上的负载能力,满足严苛任务中操纵重型工具与搬运重物的力量需求。
3. 反向驱动性与冲击保护
在工业作业中,手部经常会遭遇强烈撞击。波士顿动力将执行器的反向驱动性(Backdrivability)与力控透明度作为全机核心理念:
- 冲击退让:当手指受到外部剧烈冲击时,具备良好反向驱动能力的关节在外力作用下能够顺畅加速并退让卸力;相比高惯量或高摩擦传动,这种顺应退让显著降低了齿轮箱受冲击损坏的风险;
- 本体感知(Proprioception):本体感知借用自生物学术语,指系统感知自身身体或肌肉在空间中所处位置、运动状态以及承受多少外力的能力。驱动机构的高透明度让环境作用在手指上的外力能够被本体感知直接捕捉,机器人施加给环境的动作也能直接传递;
- 触觉感知互补:与本体感知互补,研发团队在机械手的指尖与手掌表面覆盖了密集的高密度压力触觉传感器,专门用于捕捉细微的接触事件与压力分布变化。
为什么光靠人类演示还不够:仿真与强化学习的结合
直接模仿人类操作是训练机器人操作的重要助力。当前扩大数据采集的有效途径之一是使用手套或通用操作接口(UMI)等穿戴式设备。这类设备足够直观,能让人类演示者自然地完成任务,并且配备了传感器来捕捉接触事件和压力分布的快速调节等关键信号。此外,新机械手保持接近人手的形态,也能尽量缩小与人类演示数据之间的形态和动作差异。大规模人类演示尤其适合帮助机器人学习操作发生时的复杂视觉上下文。
然而波士顿动力指出,直接模仿存在局限。穿戴设备记录下的接触与压力数据,对预训练物理交互直觉很有价值,但它们仍属于“代理信号(Proxy Signals)”,不能直接转换为控制灵巧手执行器的高速动作信号。快速敏捷的灵巧操作,底层高度依赖高频闭环控制与力调节。
波士顿动力将其类比于人形机器人的全身控制路线:机器人的全身动态行为通常部署在全身控制器之上,负责处理高动态响应,例如维持平衡、绊倒时的恢复补步,以及补偿重力、自碰撞或外部推力。在波士顿动力的技术路线上,这类全身控制器正是通过仿真环境中的强化学习(RL)训练而来的。团队主张,对于手部灵巧操作,仿真环境下的强化学习同样是不可或缺的关键手段。
| 学习材料 | 帮助机器人学什么 | 仍需解决什么 |
|---|---|---|
| 人类操作演示 | 操作的视觉场景,以及接触与压力变化的线索 | 人的记录信号与机器人执行器动作不同 |
| 仿真强化学习 | 在变化的物理条件下训练快速闭环控制 | 仿真中的动力学要能迁移到真机 |
为了让强化学习发挥作用并支持合成数据生成,波士顿动力从硬件到控制都将高保真仿真作为核心目标,并强调仿真与硬件的双向匹配:
- 运动学建模:明确机械手的几何结构,包括连杆位置与关节分布;
- 动力学建模:细致模拟摩擦力、关节可施加的力矩以及传动齿隙。由于电机转动时内部磁极会导致不均匀的阻力(即齿槽效应,Cogging),团队通过控制算法对摩擦和齿槽效应进行补偿,使系统在动力学上更易被高保真模拟;
- 接触动力学:建模机械手与环境之间的接触交互。
在此基础上,团队在仿真中引入域随机化(Domain Randomization),在训练中随机扰动电机力矩曲线、表面摩擦系数、物体几何形状和任务外力扰动,使策略不只适应单一的理想条件。
波士顿动力公布的实际进展显示,通过在仿真中结合域随机化进行训练,团队在动态任务中获得了初步有希望的真机迁移效果。这些初步动态任务在真机上仅依靠高频执行器本体感知提供反馈。团队正在继续扩大这条训练路线的规模。
工具让一只可靠的手能做更多工作
手的设计始终需要取舍,真正意义上完全通用的“万能手”并不现实。任何设计都会更适合某些任务而更不适合另一些:有时需要较软的手指以避免划伤物体表面,有时则需要像钳子一样坚硬的手指来施加更大力量;有时需要镊子般小巧的指尖完成精细捏取,有时又需要钳夹般宽大的接触面来稳固抓握。
人手同样符合这一规律。古希腊哲学家亚里士多德曾将人手称为“工具的工具”——它本身不是一把现成的专用工具,而是能够通过操纵各类工具来解锁无限可能。工具起到了能力倍增器的作用。
在当今工业界,刚性零件的抓放等任务已经通过专用方案得到了有效自动化,但这往往高度依赖受严格控制的特定工件摆放(Part Presentation),以及针对特定零件量身定制的专用夹具与专用工位。人形机器人的真正价值在于泛化与灵活性:如果部署一个人形机器人仍然需要为它定制专用的工装夹具、末端执行器和专用工作单元,就会削弱它原有的泛化价值。
放眼现有自动化尚未覆盖的环节,灵巧操作的需求更为显著。这类人工操作大量涉及复杂场景:在料架、板条箱、料盒、槽位、储物格或杂乱料堆中分拣抓取散乱零件,装配工件,处理易形变的软电缆,以及最重要的——使用工具。
因此,人形机器人的终极通用操作器,不是追求过度复杂的手部结构,而是一只本身可靠且能够熟练使用工具的手。能够可靠握持并触发各类工具,正是波士顿动力团队在硬件与算法取舍中最为看重、并持续推进通用物理作业的核心方向。
为什么 Atlas 的新机器手只有四根手指?波士顿动力的工业取舍...
Atlas 是波士顿动力的人形机器人。GR3 新手要进入工业与物流现场:抓住东西以后,还要调整它、操作工具。为何不用五指?
小指的收益,抵不过新增复杂度
一根拇指 4 个自由度,三根长指各 3 个。自由度就是能独立控制的运动方向。GR2 → GR3:7 → 13,能力重点从抓住转向抓后操作。
加小指还要加 3 个自由度 + 3 个执行器,增加体积、功耗、成本和潜在损坏机会。团队认为,额外灵巧收益不足以抵消复杂度与体积代价。
判断来自仿真、3D 打印模型与亲自试用。CTO Zack 曾让大家把小指与相邻指绑住,体验一天。
四指保留:对捏、三指抓握、手内调整朝向、滑移恢复,以及握住工具并扣动扳机。
精细操作,也要承受磕碰与重载
减少易损环节
13 个自由度采用同一种执行器类型。执行器全封闭,没有脆弱线缆跨越关节;关节在外力下可退让,降低冲击损坏风险。
两类感知互补
本体感知提供自身运动与受力反馈;指尖和手掌的压力触觉传感器捕捉细微接触。新手保持上一代相近力量。
演示教场景,仿真练快速力控
人类演示
学习复杂视觉场景,以及接触、压力变化的线索。采集到的代理信号不能直接变成机器人执行器的高速动作。
仿真强化学习
高保真建模与动力学补偿,加上力矩、摩擦等条件随机变化,训练面对扰动时的快速闭环控制。
工具扩大能力,可靠性决定实用性
手指的软硬、大小和力量各有取舍。团队希望可靠地握持、触发工具,让同一只手适应更多任务。
手内重定位是在为长期工具与装配技能打基础;这不意味着已经全面替代工业夹具。
Robot Hands for Modern AI and Real Work
Boston Dynamics new robot hands have 13 degrees of freedom and direct actuation, built for high fidelity simulation and dexterous physical work.
In the sprint to build humanoid robots, the common industry choice is to equip a humanoid with a close replica of a human hand. There is an intuitive logic to it: humans are very capable with both fine- and gross-motor skills; tools are already designed around human hands; and they provide access to vast amounts of demonstration data as a jumping off point.
Making a useful humanoid hand, however, is about much more than theoretical capability. In practice, hand design is a ruthless tradeoff. Dexterity, strength, ruggedness, cost, repairability, and sensing all compete with each other. The real challenge is in designing a hand that:
- Is capable of a vast array of useful tasks, including using tools.
- Is strong and rugged enough to handle the punishing reality of real work in industrial and logistics environments.
- Has minimal cross-embodiment to human demonstration.
- Can be cleanly simulated for sim2real learning and synthetic data generation.
- Can be mass manufactured and repaired reliably at low cost.
This new generation hand for our Atlas® robot is our solution to that tradeoff: 13 degrees of freedom (DOF), directly actuated, built for high fidelity simulation to enable sim-to-real RL, designed from the ground up for dexterous physical work. It is a companion to the new generation of Atlas, an agile humanoid robot with a 100lb+ payload and the simplicity necessary for mass manufacturing.
[ELECTRONIC MUSIC] So what we’re seeing today is the new generation of Hands for Atlas. They’re a perfect companion to where Atlas is today. It’s been designed with simplicity in mind, in its trajectory to mass manufacturing. For the kinematics of the hand, we have increased the number of degrees of freedom. GR2 had 7 degrees of freedom. GR3 now has 13. The size and strength of the new hand is a little bit larger than an average human hand, but it’s also on average, a bit stronger. We went into the design process with an idea of the kinds of dexterous behaviors that we wanted to be intrinsically possible with these hands. So for example, being able to achieve a pinch grasp that is dextrous. So when you’re grasping something small, and rubbing it against your thumb. Or being able to achieve a tripolar grasp, and you’re holding something with some amount of strength, but you still want to be able to move it. Being able to grasp the handles of tools, but at the same time being able to press their trigger. So a large variety of dexterous, manipulative behaviors, we knew that we’re important in that roadmap of skills for Atlas. I’m personally very excited about the fact that you can simulate it cleanly, and it enables very interesting work in reinforcement learning, but it’s also close to anthropomorphic. It has a very small gap between human demonstrations, and the embodiment of this hand. The reason we picked the tasks that we’re looking at right now is because they’re representative of the tasks that we really care about, this object reorientation. Both of these tasks require that. But if we’re able to do these tasks, it represents what we would be able to do with tools, or with pieces that we have to assemble together, which we actually do care about in the long run. So right now, reinforcement learning is used a lot for actually training the whole body. And we’re trying to see how we can use those tools to actually get the robot to be able to use its arms and its hands to manipulate things. We’ve worked on getting these hands to be simulatable and also be transparent to force and motion. So any forces that the environment applies on these fingers get translated, and we can proprioceptively sense them. And any motion that we want to apply to the environment gets applied very transparently. Proprioception is a biological term, which means your ability to sense where your body or muscles are in space. If they’re moving, how much force is applied to them? Backdrivability is not only beneficial in proprioception and being able to generate dexterous behaviors, but it’s also really good in an impact. So when you hit something really hard, the joint is able to accelerate, and move out of the way. Whereas if it had a lot of inertia or a lot of friction, the gearbox would be damaged. So this is not only beneficial for performance, but also for ruggedness. When we want to actually simulate these actuators, and this hand in a simulator, there’s three things that we generally care about. The first one is kinematics. So what is the geometry of the hand? Where are the links? Where are the joints? And the second one is dynamics, where we think about, what is the friction in the system, what torques can it apply, what is the backlash in the system, and how do we simulate that? Lastly, we start worrying about contact dynamics. So how does this gripper interact with the environment? One of the things we think about when we are doing this sim-to-real match is not just going at it from one direction, but approaching it from both directions. We can see there are many, many designs, and there were many questions like, do we want the hand to have one thumb or two thumbs? Do we really want the hand to have a pinky or not? And most of these don’t have straight answers. There’s always some amount of intuition and experimentation. It boils down to a trade of different competing objectives. So we use many techniques to decide, like for example, using simulation, or using 3D printed mockup designs, or even just trying it ourselves. At some point, our CTO, Zach, he asked us to tape our pinky to our next finger, and spent a day like that. And then, the next day is when we decided that, OK, probably we didn’t need a finger. I wasn’t here for that. I wish I was. I’m tempted to do it just in retrospect. Yeah. There’s no pinky because the team determined that the additional dexterity and tasks you’d be able to accomplish is not worth the extra complexity of three additional degrees of freedom. The size, the power consumption, all of the things that come with adding additional actuators. The journey for hand is a long one, but this hand really sets us in a good position for the work we have to do today. The multi-fingered hand is like a whole mini-robot when you think about the number of joints and the number of motors in there. The hardest thing that we were working on this gripper, I was not expecting to do so much science in this job. I think I’m really excited for all the science that I get to do. We are actively pushing the state-of-the-art on the Atlas team.
The Hand Architecture Basics
Atlas’ previous seven DOF hands were designed to grasp a large variety of objects. This new generation is designed to manipulate them. We have moved to four fingers, including a more dexterous thumb, with a total of 13 DOFs, maintaining highly transparent direct actuation at the joints, all with a single actuator type. As in Atlas’ body, these actuators are completely encapsulated, with no fragile cables crossing joints.
Size is one of the main constraints in the design. Atlas is meant to use objects and reach into spaces sized for people. We also wanted a minimal cross-embodiment gap from human manipulation data. As a result, the hand is similar in size to a large human hand, which heavily drives the size of the actuators. Thanks to several unique actuation technologies we’ve maintained similar strength to the previous hand—capable of carrying a 100lb+ loaded minifridge. A hand intended to use human tools in physically demanding tasks needs to be strong.
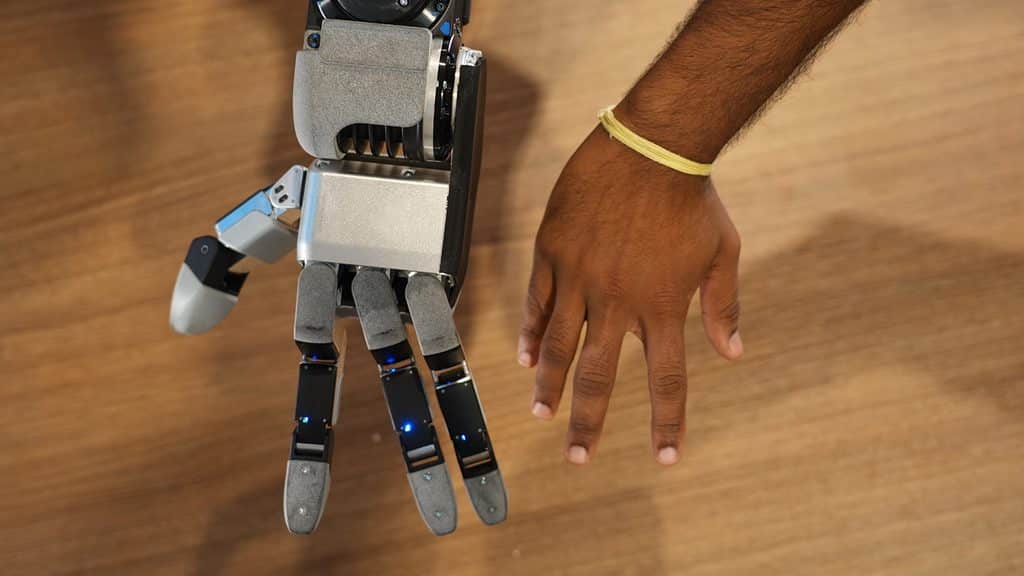
Backdrivability and transparency of the actuators are core to the design philosophy of the entire robot. It is what allows us to rely on proprioception for agile dexterous behaviors. Complementary to proprioception, we have equipped the hand with dense pressure tactile sensors that cover the fingertips and palm that make it possible to pick on small contact signals.
Finally, we have optimized the kinematics for in-hand dexterity. The four DOF opposable thumb has a much more anthropomorphic configuration and all other fingers have three DOFs configured to allow finger splaying and full control of their fingertips. This gives Atlas a leap in dexterous hand behaviors, now capable of:
- Sliding the fingertip of the thumb along the length and across the width of all other fingers
- Dexterous pinch grasps between the thumb and any of the other fingers
- Dexterous tripodal grasps
- Triggered tool grasps, like drills, power torque drivers, grinders, nail guns, and welding torches
The Missing Finger
A reasonable question: Why not a fifth finger? Adding a pinky is not hard given the modularity of the design and it would certainly take the hand closer to a human hand. In the early days of design this was a large debate among the team. If the goal is function, what does the pinky add? At one point our CTO Zack asked the team to tape their pinky and ring finger together for a day and report back on what they weren’t able to do. At the end of the experiment we had agreement: no pinky.
Four fingers and 13 DOFs already unlock in-hand reorientation, recovery from a slipping grasp, and handling tools while pressing their triggers. Hand design is a tradeoff and an extra finger means three more actuators, with the corresponding extra cost, volume, and probability of something breaking. This hand is a long-term bet, looking forward to the fight to manufacture reliable hardware at large scale and low cost. It remains true: If you want to ship great products, the best part is no part.
Built for Simulation and RL
Direct human imitation is a huge leg up for training manipulation. Today, some of the best options to scale data collection for dexterous manipulation involve hand wearable devices, like gloves or Universal Manipulation Interfaces (UMIs). When designed correctly, these wearables are intuitive enough for demonstrators to perform tasks naturally and are equipped with sensors to capture the most relevant signals during manipulation like contact events and the fast modulation of pressure distribution.
However, direct imitation has its limitations, which are as relevant to dexterous manipulation as they are to whole body humanoid control. Whole body behavior for a humanoid is always deployed on top of a whole body controller that takes care of the high rate dynamics of behaviors such as balancing, recovery steps when tripping, and compensation for forces like gravity, self-collisions or external shoves. Importantly, today these whole body controllers are always trained with RL in simulation.
Dexterous manipulation behavior is similar. Learning from human demonstration at scale is best suited to capture the complexities of the visual context in which manipulation is executed, but at its core, fast and agile dexterous manipulation is also a byproduct of high-rate closed-loop control and force regulation. Wearable devices don’t capture the relevant action signals to controlling a dexterous hand, only proxy signals that are more relevant to the pretraining of the intuitive physics of manipulation than to the deployment of performant dexterous policies. As in the case of whole body control, we believe that RL in simulation is an essential component to solve dexterous manipulation.
This has had a large impact in the design of this hand. In many ways the hand is built for sim2real transfer and RL. The rigid-drive actuation and backdrivable transmission, along with controls innovation to compensate for cogging and friction makes it possible to simulate the hand with high dynamic fidelity. This fidelity in turn makes RL more effective at training robust control policies with exposure to randomizations of motor torque profiles, surface friction coefficients, object geometries, and task disturbances.
We have initial results showing promising sim2real transfer in dynamic tasks. These behaviors are trained directly in simulation with domain randomization and rolled out in hardware relying only on high rate actuator proprioception for feedback. We are excited about the trajectory of this line of work and ongoing efforts to massively scale this process.
The Value of Dexterity
It is worth asking, why do humanoid hands need to be dexterous at all? After all, a lot of the tasks that have been successfully automated today in industry involve what look like rigid pick-and-place tasks. There’s two main answers to this:
- Existing automation solutions rely on very carefully controlled part presentation and highly specialized grippers for specific parts. But the promise of a humanoid is generalization and flexibility—picking and placing any part from any configuration and in any type of presentation, in a shelf, crate, box, slot, cubby, or pile, requires a more dynamic, dexterous approach. If you’re building specialized fixtures, end effectors, and work cells for robots, you’re compromising your value case.
- When we look beyond what has been automated today, the need for dexterity is even more clear. The majority of these manual processes involve dexterous skills like using tools, handling deformable cables, or bin picking.
Tool use is at the top of our list
A truly general purpose hand is not really an achievable goal, because hands are a ruthless design tradeoff. Any possible design is better suited to some tasks and worse to others. Sometimes you would prefer to have softer fingers to not scratch surfaces, and sometimes harder fingers, like pliers, to apply larger forces. Sometimes you would prefer smaller fingertips like pincers and sometimes larger like tongs.
The human hand is not an exception, Aristotle called it the “tool of tools”, not a complete instrument on its own, but rather one that unlocks possibilities through tools. Tools act as multipliers. The ultimate general-purpose dexterous manipulator will not be an over-complicated hand, but one that is reliable and is capable of using tools. The dexterity necessary to use tools is a core capability necessary to turn humanoids into the general purpose machines of the future—one that we are very interested in and one that has driven many of the decisions leading to the design we present today.